viernes, 30 de octubre de 202623°General Pico · 10° / 25°Dólar Oficial $1.560Dólar Blue $1.565Dólar MEP $1.568Dólar Tarjeta $2.028
Un robot diminuto nada gracias a una capa de células musculares vivas
Investigadores del MIT construyeron un robot nadador extremadamente delgado que se mueve con músculo vivo activado por luz. Aunque es lento, muestra que una película muscular muy fina puede generar fuerza suficiente para propulsarse en el agua.
Redacción PicoTecno
· Actualizada 24 de octubre de 2026 a las 20:24
3 min de lectura
(Mys 721tx / Wikimedia Commons · CC BY-SA 3.0)
Un robot que nada no necesariamente requiere un motor voluminoso ni piezas mecánicas potentes. Según informó ScienceDaily, un equipo del Instituto Tecnológico de Massachusetts (MIT) demostró que una sola capa de células musculares vivas, cuidadosamente diseñada, puede producir fuerza suficiente para impulsar un robot muy pequeño.
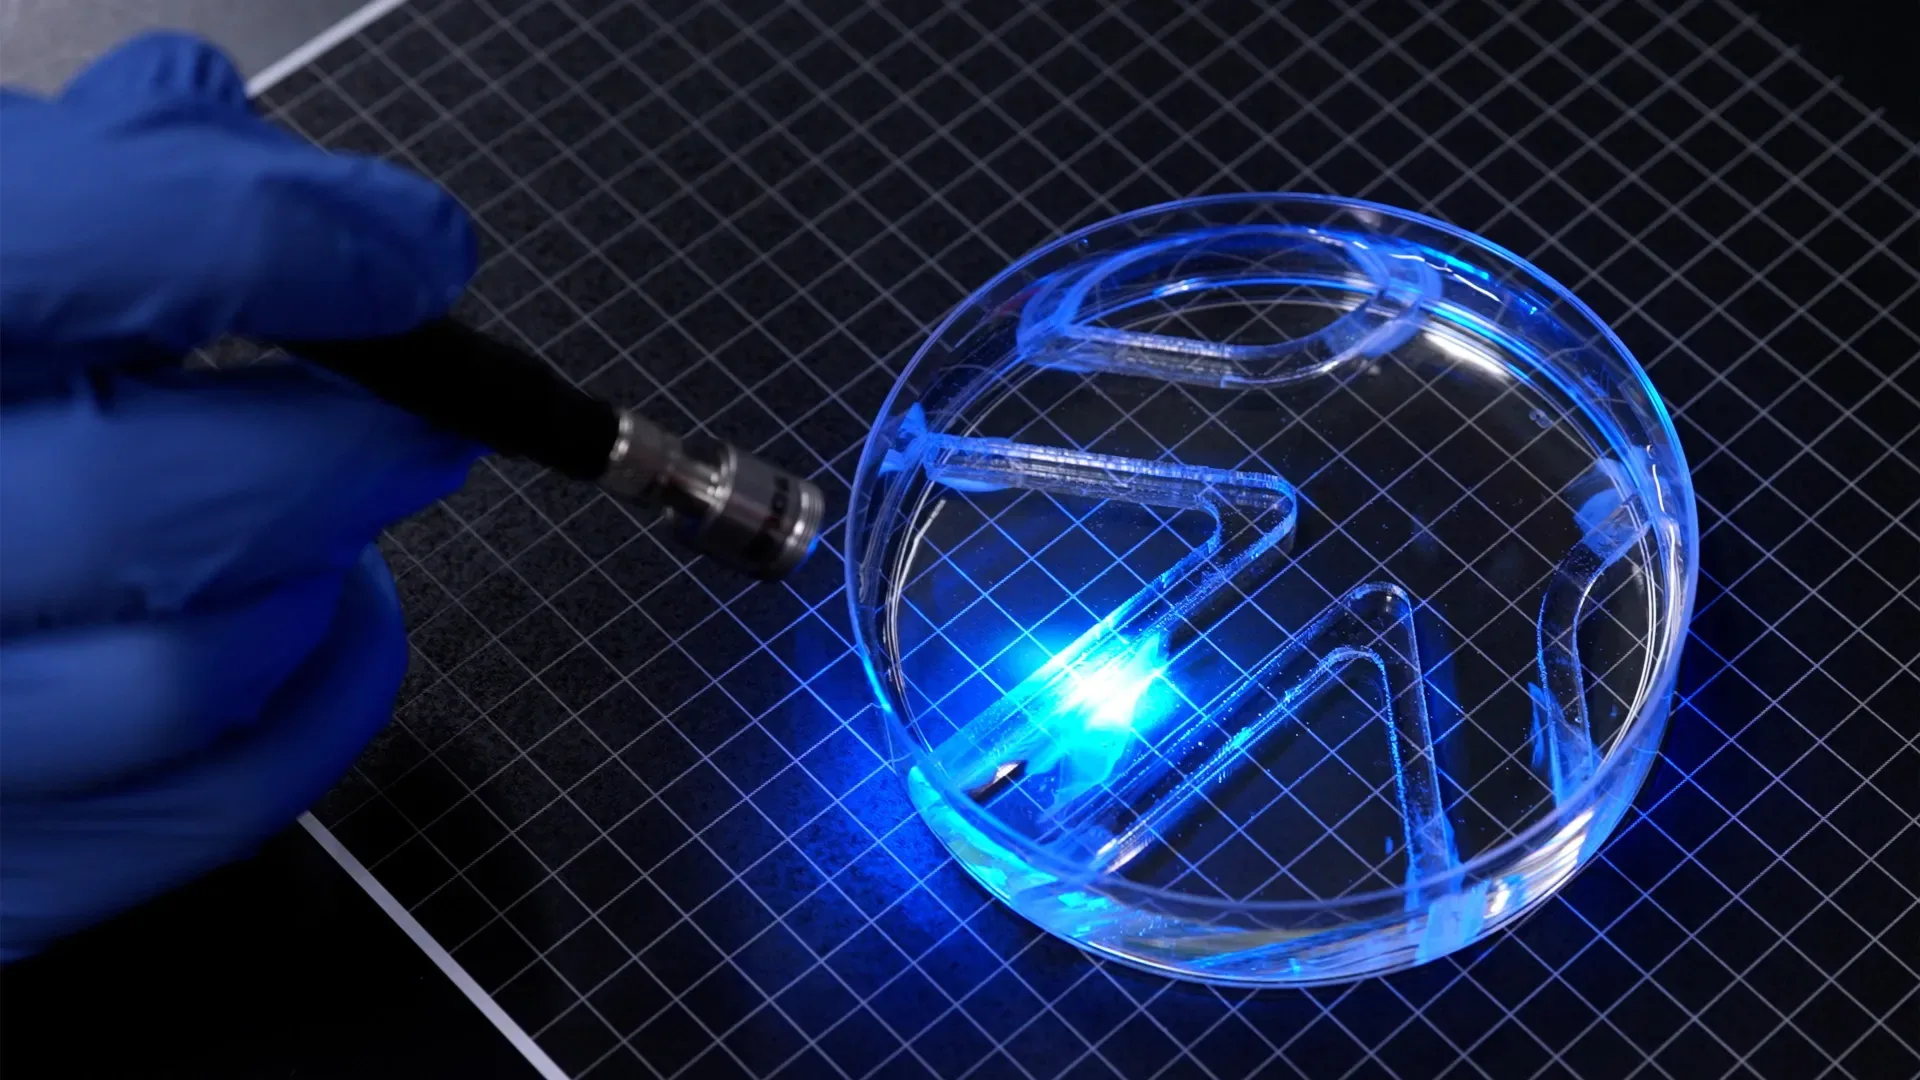
El dispositivo, descripto en un estudio publicado en la revista Advanced Functional Materials, tiene una estructura de gel flexible con un tamaño similar al de un chicle. Esa estructura forma dos aletas, cada una recubierta por una capa de células musculares mucho más delgada que un cabello humano. Las células fueron modificadas genéticamente para contraerse cuando reciben luz.
Al dirigir la luz hacia una u otra aleta, los investigadores provocan contracciones que hacen que la aleta se agite y empuje al robot en el agua. Además, al cambiar qué aleta se ilumina y con qué frecuencia, el equipo puede regular tanto la velocidad como la dirección del desplazamiento. En las pruebas, el robot logró nadar y girar dentro de un laberinto submarino sencillo. En su velocidad máxima recorrió unas cuatro veces su propia longitud por minuto, una marca muy inferior a la de un nadador olímpico, que puede alcanzar hasta 65, pero comparable a la de un tiburón vaca que se desplaza con calma.
Robots biohíbridos más finos
Los robots biohíbridos combinan componentes mecánicos con tejidos vivos. Hasta ahora, la mayoría se construía con bloques tridimensionales de músculo esquelético cultivado en laboratorio, que requieren millones de células para fabricarse. Según explicó la investigadora Ritu Raman, del MIT, diseños más delgados y menos voluminosos podrían abaratar la producción y, al mismo tiempo, mejorar la eficiencia del movimiento.
Este trabajo se apoya en un proyecto previo del mismo laboratorio, en el que se creó un disco de músculo artificial inspirado en el iris humano. Aquellos movimientos eran muy pequeños, de alrededor de 100 micrones, por lo que el nuevo objetivo fue aumentar de forma notable la fuerza y el desplazamiento generados por el tejido.
Para lograrlo, el equipo tuvo que cambiar la base sobre la que crecen las células. El gel de fibrina que se usaba antes tendía a encogerse bajo la tensión del músculo, lo que limitaba el movimiento. Los investigadores probaron entonces distintas composiciones químicas, rigideces y formas de los surcos donde se alinean las células. Encontraron que los canales de fondo cuadrado favorecían una mejor alineación, y que los geles más firmes permitían contracciones más fuertes. También reemplazaron la fibrina por metacrilato de gelatina (GelMA), un material de uso habitual en ingeniería de tejidos, y determinaron que una película de unos medio milímetro de espesor ofrecía un equilibrio adecuado entre resistencia y peso.
Según el reporte, los músculos también se fortalecieron antes de armar el robot, al someterlos a pulsos repetidos de luz que los estimulaban a contraerse. Con la base optimizada, las células se fusionaron en fibras organizadas que se contraen de manera coordinada. Cada aleta puede activarse por separado, lo que permite maniobrar con un control simple.
Raman señaló que el objetivo principal del experimento era demostrar que una capa de tejido muscular muy delgada puede generar fuerza para nadar. El próximo paso es rediseñar la forma del cuerpo del robot para ganar velocidad. Según la investigadora, a pesar de su lentitud, un nadador impulsado por músculo podría servir en el futuro para monitorear ambientes acuáticos o trabajar en lugares donde las máquinas rígidas podrían dañarse.