viernes, 30 de octubre de 202621°General Pico · 10° / 25°Dólar Oficial $1.560Dólar Blue $1.565Dólar MEP $1.575Dólar Tarjeta $2.028
Sistema de visión robótica procesa datos de cámaras de eventos hasta 440 veces por segundo
Investigadores de la Universidad de Pensilvania desarrollaron una herramienta de inteligencia artificial que acelera el procesamiento de imágenes para drones, vehículos autónomos y otros robots.
Redacción PicoTecno
2 min de lectura
(Interesting Engineering)
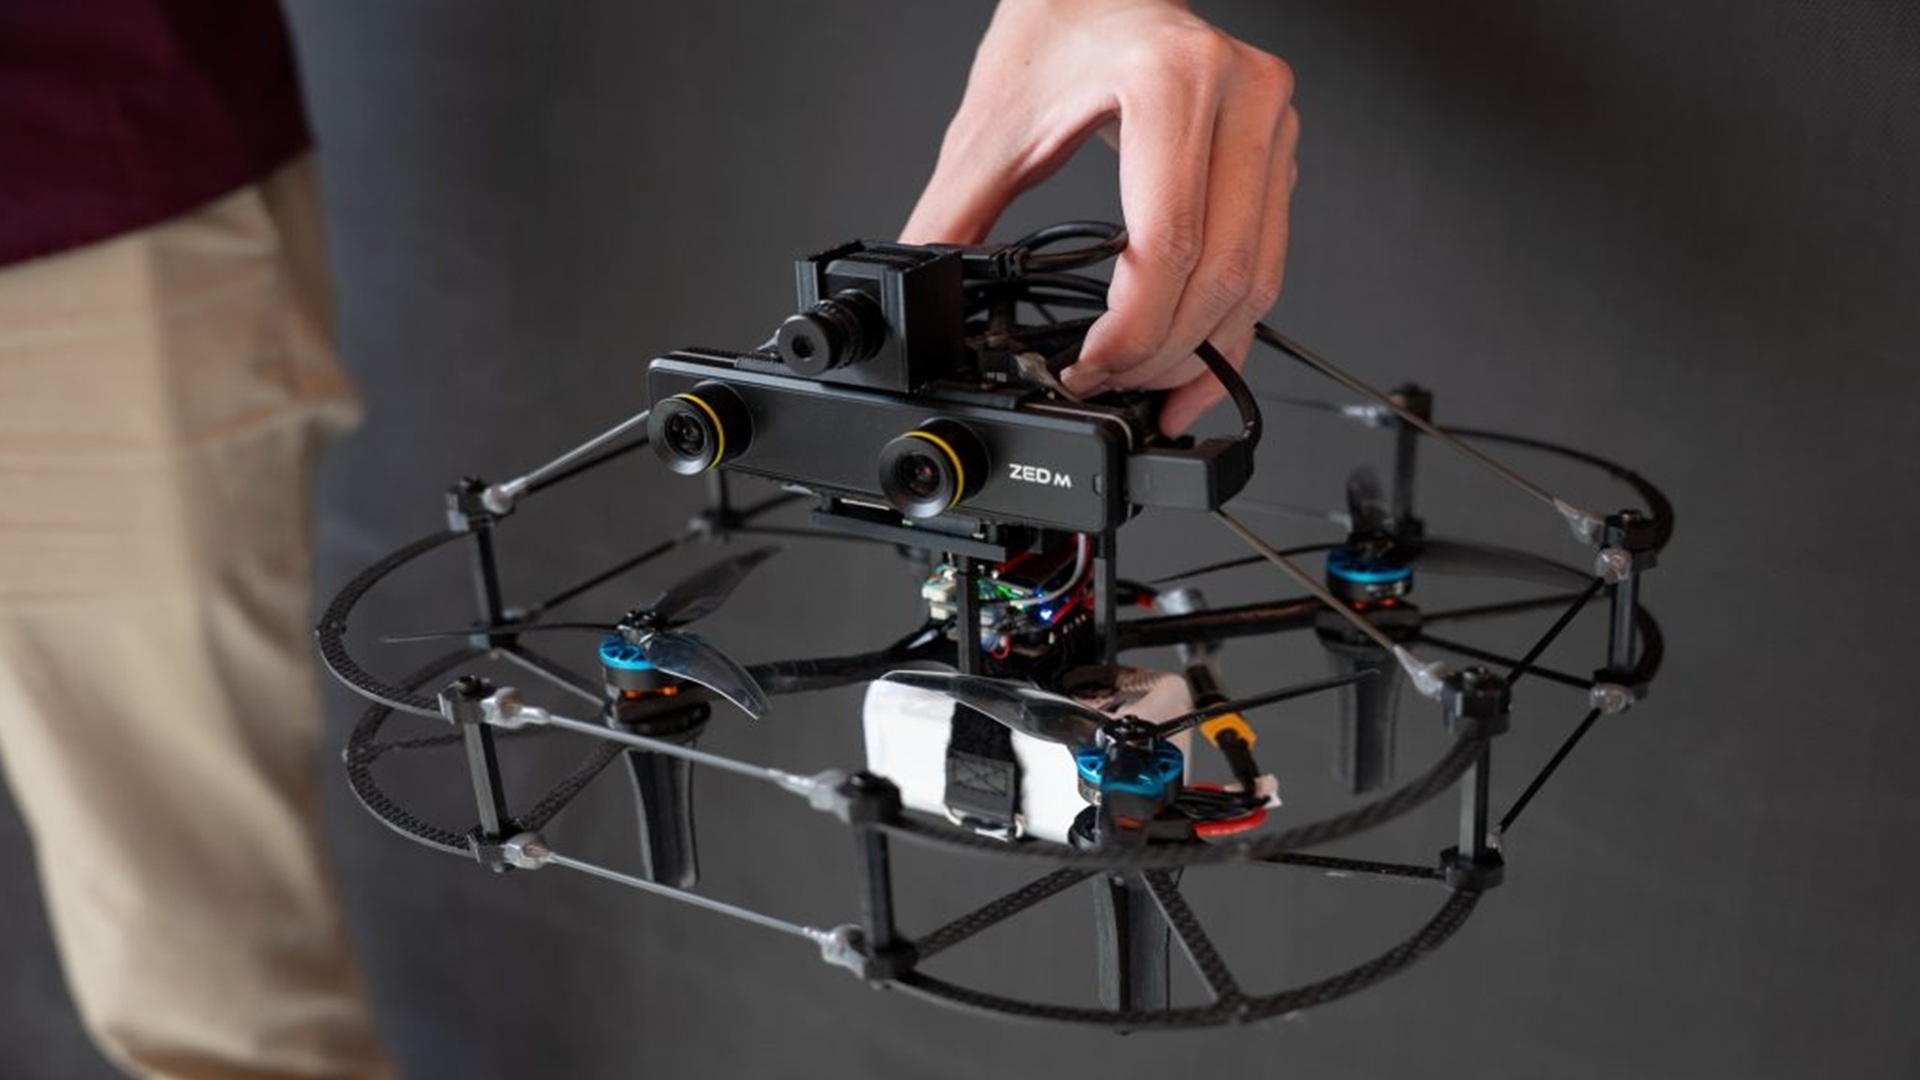
Según informó Interesting Engineering, investigadores estadounidenses crearon un sistema de inteligencia artificial capaz de procesar datos de visión robótica hasta 440 veces por segundo. La mejora podría permitir que drones, autos autónomos y otros robots reaccionen con más rapidez ante lo que ocurre a su alrededor.
El sistema fue desarrollado por ingenieros de la Universidad de Pensilvania y se llama Fast Feature Field (F³), que puede traducirse como campo de características rápido. Su función es procesar la información de las cámaras de eventos, un tipo de sensor que no toma fotos convencionales sino que detecta cambios en la luz.
En las pruebas, los algoritmos que usan F³ funcionaron entre dos y cinco veces más rápido que los enfoques anteriores. Con video de alta definición, el sistema procesó los datos 120 veces por segundo, y con una resolución VGA, más baja, llegó a 440 veces por segundo.
Por qué es difícil interpretar estas cámaras
Las cámaras convencionales registran imágenes completas a intervalos fijos, mientras que las cámaras de eventos registran cambios de intensidad lumínica píxel por píxel de forma continua. Esto les permite captar movimientos muy rápidos sin grabar cuadros enteros, aunque su salida consiste en millones de señales individuales que no forman una imagen reconocible a simple vista.
Hasta ahora, muchas soluciones requerían algoritmos especializados para cada tarea, lo que limitaba su uso en robótica. Para resolverlo, el equipo entrenó una red neuronal que aprende a identificar patrones útiles en esos datos, en lugar de programarla por separado para reconocer objetos, seguir movimientos o estimar distancias. Su entrenamiento consiste en predecir eventos futuros a partir de señales previas.
Los investigadores también encontraron la forma de evitar cálculos innecesarios. Según explicaron, cerca del 95% de las posiciones posibles en esos datos no contienen eventos, por lo que F³ procesa solo los lugares donde hay cambios. Esa optimización fue clave para alcanzar velocidades compatibles con la percepción robótica en tiempo real.
El equipo evaluó el sistema con datos recogidos de autos, robots de cuatro patas y drones voladores, en escenarios que iban desde calles urbanas de noche hasta espacios interiores con mucha gente. Los investigadores afirman que los enfoques basados en F³ lograron resultados de vanguardia en varias tareas de percepción. Además, permite adaptar software de visión por computadora existente a los datos de cámaras de eventos.
Por ahora, el grupo integra F³ en drones autónomos pensados para navegar entornos desordenados y con poca luz. A futuro, la meta es incorporar la tecnología directamente en el hardware de las cámaras de eventos, para que las señales se conviertan en información visual utilizable sin necesidad de un software de procesamiento aparte. Los resultados fueron publicados en la revista Science Robotics.